工业具身智能这条领域,融资消息不少,但能把多臂本体、世界模型和真实产线同时跑通的团队并不多。上海飒智智能近期完成数亿元Pre-B轮融资,投资方为建投投资、南通投管和云启资本。资金去向写得明确:大模型研发、多臂本体迭代、产线扩建、海外市场拓展。
这家公司2017年成立,创始人张建政是上海交大机械工程博士,智能机器人方向,此前在新时达和发那科待过。团队底色是机器人研发加算法,这个组合决定了他们没走通用具身那条路,而是直接扎进精密装配、灵巧包装、长序测试这类复杂工业工序。
多臂不是堆数量,构型才是关键
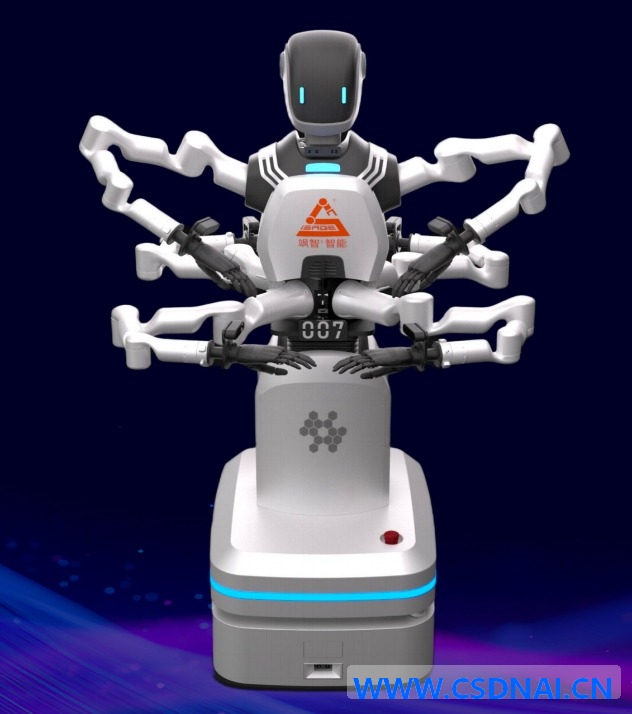
工业客户为什么选多臂而不是多台单臂拼起来?答案在存量产线里。老厂房空间逼仄,却要提效率,多台双臂机器人摆进去既占地又难协同。飒智的六臂机器人“玄甲”用空间异构布局:前腰、后腰、肩膀各两臂,360度覆盖周边多条产线,能实现双工位并行、四臂交替。
张建政有个比喻,桌子三条腿就稳,四五条也能接受,再多没意义。六个臂是空间构型理论推出来的合理上限。相比四臂,六臂自由度增加60%,但狭小空间里的动态安全隔离和防碰撞,对算力和算法都是硬考验。这套构型目前在全球范围内具有唯一性,作业复杂度比四臂指数级上升,效率提升约50%。
工程上要实现这种构型,绕不开多臂协同控制的中间件问题。以ROS 2 Humble为例,多臂系统常见的第一道坎是命名空间冲突:多组机械臂若共用同一move_group节点,规划组名称和关节名必须严格隔离,否则会出现控制器加载成功但轨迹执行串臂的现象。根因在于joint_trajectory_controller按关节名匹配,同名关节会被后加载的控制器抢占。规避方式是每臂独立命名空间加独立controller_manager,再用统一的上层调度节点做时序仲裁。这类细节原文没展开,但恰恰是复现多臂方案时最先撞上的墙。
世界模型解决的是“可解释的确定性”
行业里VLA模型流行,端到端反射式模仿,问题是缺物理因果理解,场景一换就泛化失效,而且不可解释。飒智在WAIC上发布的工业世界模型玄枢·SageNexus(WASM)走的是另一条路:内化物理因果,从被动响应转向主动推理。
架构上,Encoder把视觉、点云、力反馈、工艺文档这些异质数据映射到统一物理语义空间,Decoder再把高层任务意图转成动作序列,并做物理可行性校验。这一步校验很关键,它压住了大模型幻觉,避免生成违反工艺约束的动作。训练侧依托360TB多模态真实工业数据和三阶段训练,沉淀出2000+场景技能库,官方给出的可靠性指标是99.9%以上。
这个数字要看清前提。它成立的条件是场景在技能库覆盖范围内、来料一致性可控、工艺文档完整。换到混线小批量、来料公差波动大的非结构化场景,世界模型的推理链会变长,校验环节的误拒率上升,实际节拍和可靠性都会打折。这类方案不适合当作开箱即用的通用解,上线前建议用离线回放加影子模式验证:把历史产线数据灌进模型跑推理,比对输出动作与人工操作序列的偏差分布,偏差超过工艺容差的比例控制在千分之一以内再进真机。判定标准要写进验收文档,不能只看演示视频。
算法效率换算力成本
算力焦虑蔓延到具身智能,飒智的选择是用算法有效性对冲算力依赖。逻辑分两层:数据纯净,全部来自工业实际场景,减少无效训练消耗;架构优化,模型训练完成后部分Skill可直接部署到端侧执行。结果是满足工业级确定性的同时,大幅压低客户侧的算力投入。
配套的是云边端三环架构:云端慢负责模型迭代和全局调度,边缘快管实时响应,再加一层安全底线兜住长程复杂任务的稳定输出。这套分层在几百台机器人同厂联合作业的群体控制里已经在跑。
商业化节奏与产能压力
客户结构覆盖3C半导体、汽车、能源、食品医药四大行业,全球500强或上市公司客户超50家。张建政透露,今年上半年已完成去年全年任务,全年业务增长100%到120%。海外是第二增长曲线,去年墨西哥业务较多,今年铺东南亚五国,欧洲也开始拿大单,海外意向订单超五亿元。
需求上来,产能成了瓶颈。上海马桥人工智能实验区的工厂已满产,计划三年内扩到现有场地四倍左右。从单体智能到群体智能再到生态智能,是他们1.0到3.0的路径,目前处在群体智能阶段,下一步要把工厂里其他几百上千台设备也纳入统一控制。
投资方的判断趋同:真实工业场景和数据是当前具身智能的核心瓶颈,谁先沉淀出规模化实现和重复采购,谁就握住了壁垒。这条路径不性感,但够扎实。
ID:7395